
2026年10月2日(米国ニューヨーク現地時間)、ニューヨーク大学のCenter for Robotics and Embodied Intelligence(CREO)で、河原塚健人PMと、研究協力者の堀井隆斗准教授(大阪大学)が招待講演しました。
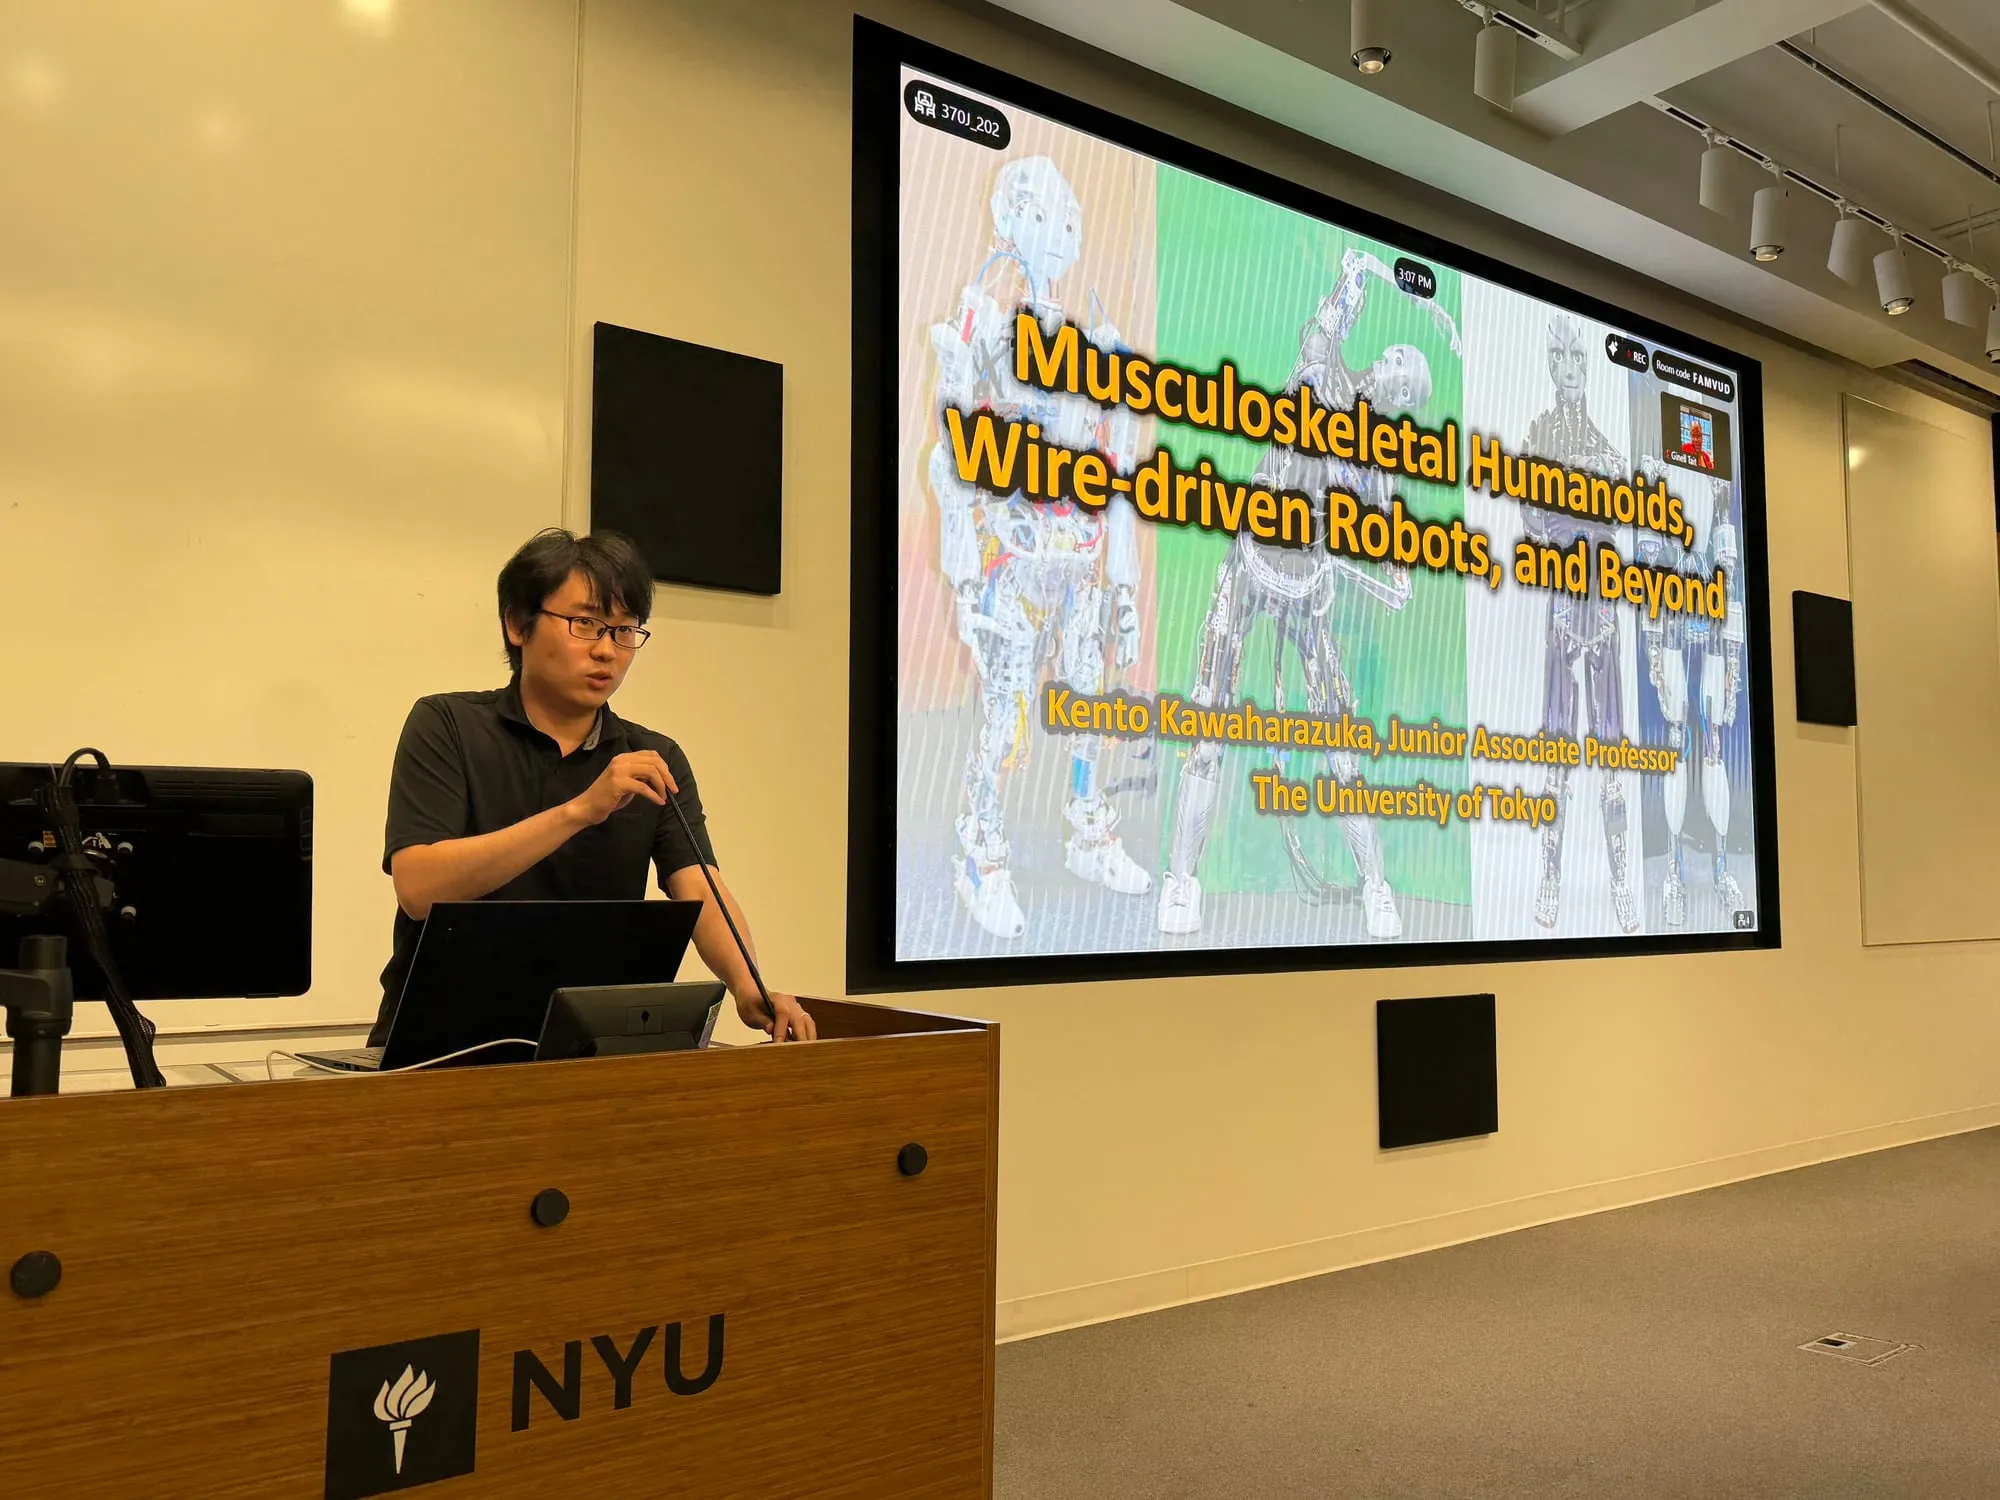
河原塚PMは「Musculoskeletal Humanoids, Wire-driven Robots, and Beyond」と題して、身体性を起点として知能を理解・設計するアプローチについて講演しました。人間の筋構造を模した筋骨格ヒューマノイドから、筋肉の機能的利点を活用するワイヤ駆動ロボット、身体から知能までを一貫して学べるオープンソース・ロボット基盤へと発展してきた研究を紹介しました。身体を通じた知能設計という観点から、ロボット研究の今後の方向性を論じました。
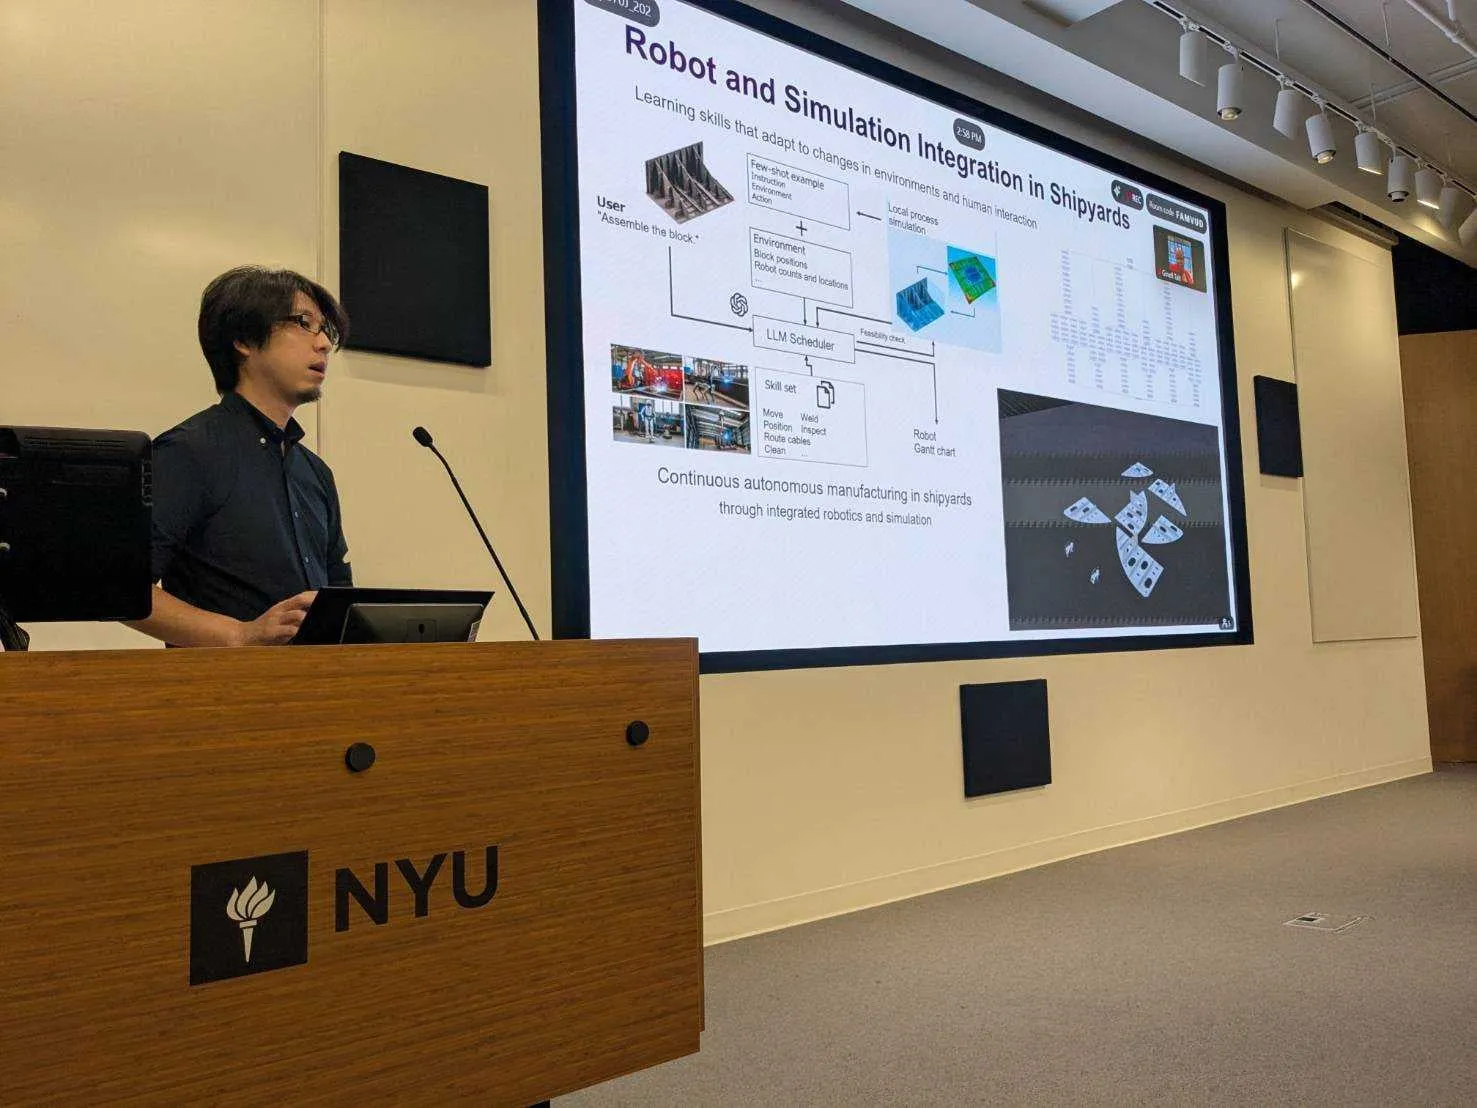
堀井准教授は、「From Language to Coordination: Multi-Robot Task Planning with LLMs and Optimization」と題して、異なる能力を持つ複数のロボットが、自然言語による指示に基づいて協調してタスクを遂行するための計画手法LiP-LLMを紹介しました。大規模言語モデルによるスキル選択・依存関係推定と、線形計画法によるロボットへのタスクの割り当てを組み合わせ、依存関係や各ロボットの能力を考慮しながら並列実行を可能にしています。また、シミュレーションで確認した有効性と、実環境への展開に向けた課題について議論しました。
関連リンク:セミナー開催案内(Luma・英語)