
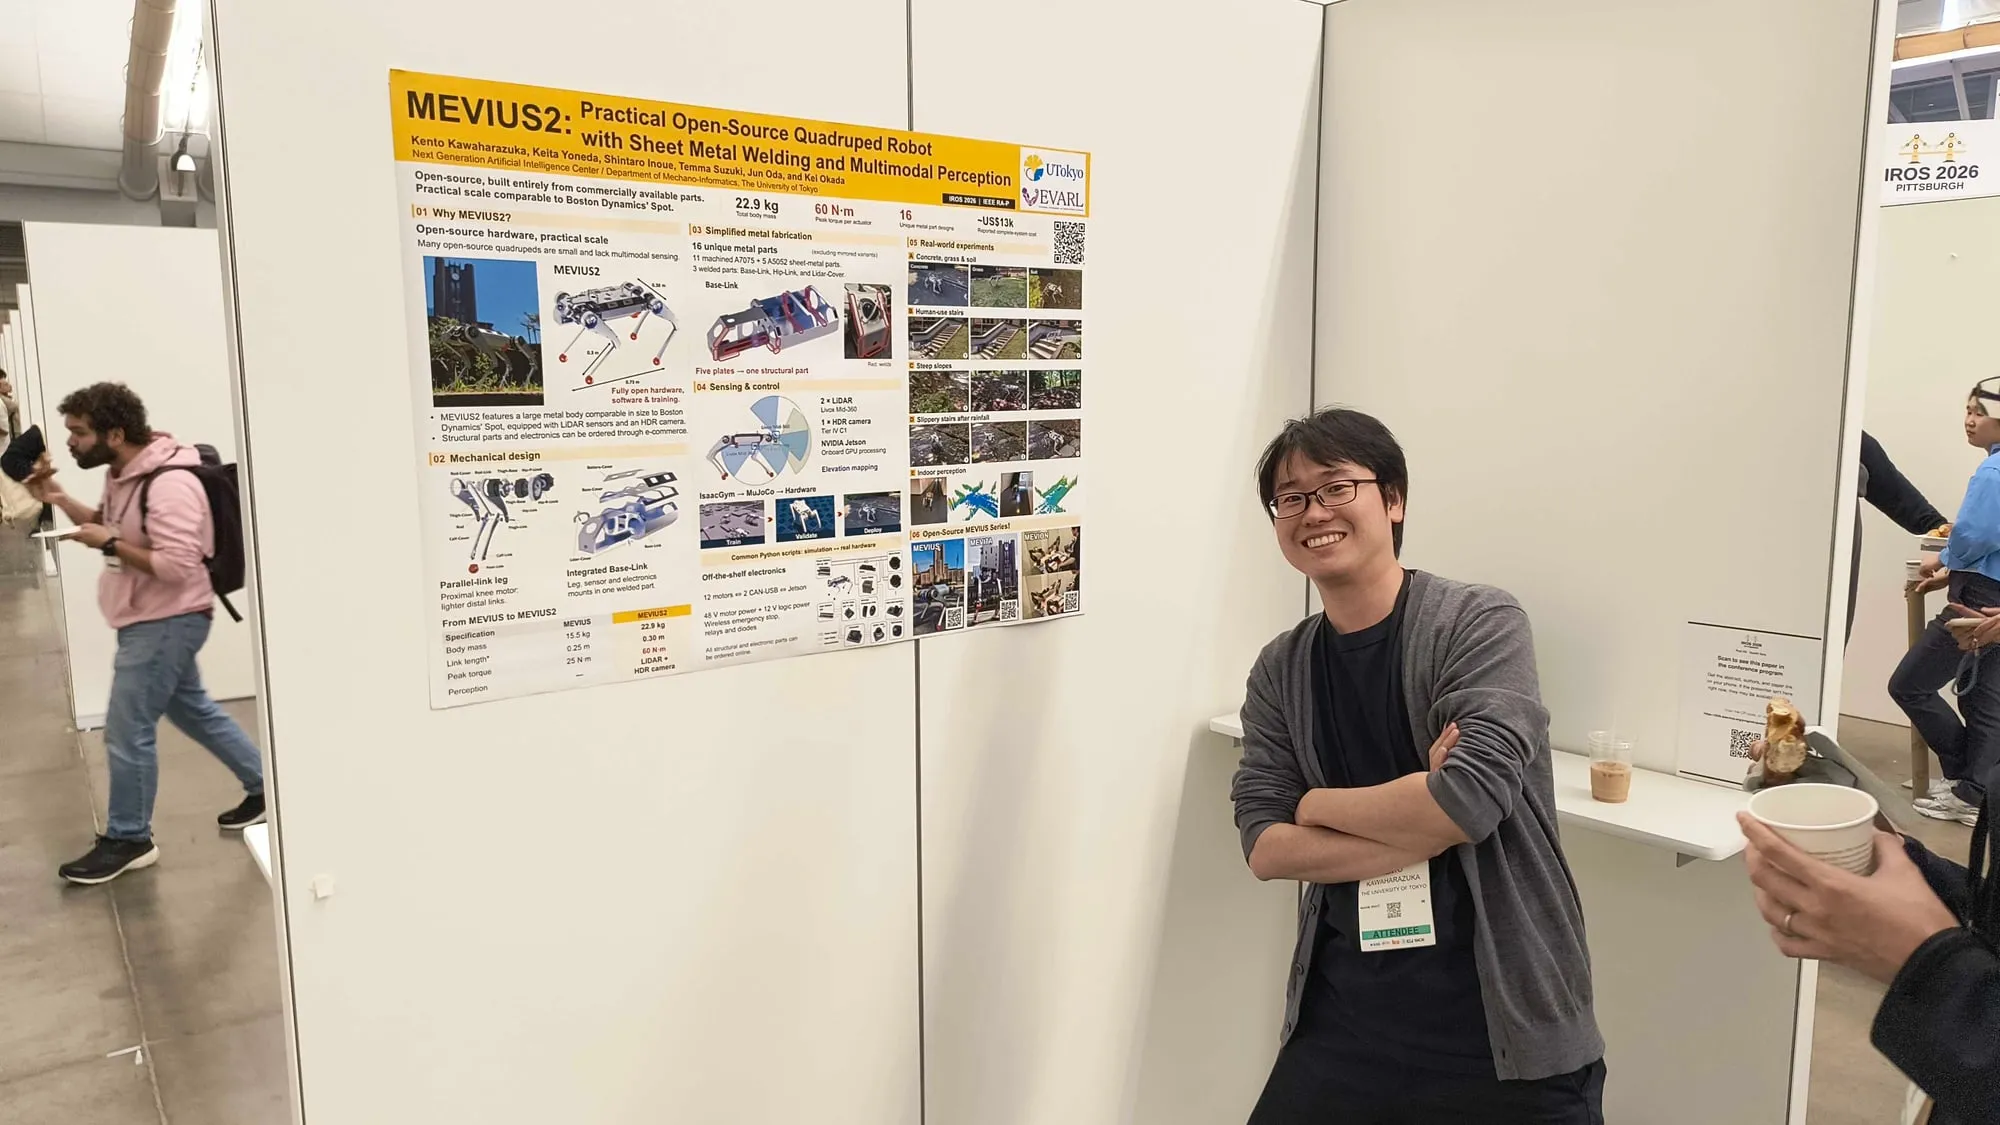
MEVIUS2について説明する河原塚PM
2026年9月27日から10月1日にかけて米国ピッツバーグで開催された、世界最大級のロボット工学の国際会議IROS2026で、ムーンショット目標3 河原塚MIRAIヒューマノイドプロジェクトの若手PI・研究協力者たちが活躍しました。
メンバー9名が、本プロジェクト開始前に投稿され査読を経て採択された計22件の論文発表に著者として関わりました。開催期間中には多くのポスターセッションで自ら説明しました。
また、河原塚健人PM、金崎朝子PI、小林泰介PI、研究協力者の山森聡氏(京都大学)の4名が、会期中の計8セッションで座長・共同座長を担当しました。ロボットの機械設計、歩行、ナビゲーション、SLAM、計画・制御、方策学習など、多様な分野の研究発表と議論を支えました。
メンバーが著者として関わった発表論文
以下は著者別の一覧です。共著論文は各著者の欄に掲載しているため延べ23件ですが、重複を除いた論文数は22件です。これらは本プロジェクト開始前に投稿された論文のため、本プロジェクトの成果には含めず、参考情報として掲載しています。
河原塚 健人(PM)
-
Neural Introspection Gating for Adaptive KV-Cache Reuse in Vision-Language-Action Models
Zhijie Wu, Kento Kawaharazuka, Kei Okada
9月28日(月)|Perception and Learning for Robot Manipulation
IROS Program / Paper PDF / arXiv / Project Page -
Robust Brachiation on a Life-Sized Dual-Arm Robot Using Waypoint-Guided Reinforcement Learning
Ayumu Iwata, Kento Kawaharazuka, Keita Yoneda, Takahiro Hattori, Kei Okada
9月28日(月)|IROS Best Entertainment and Amusement Paper Award
IROS Program / Paper PDF / arXiv / Project Page -
LunaDrive: A Delay-Compensated High-Voltage GaN FET-Based Motor Driver for Dynamic Robots with Flat BLDC Motors
Sota Yuzaki, Temma Suzuki, Hiromi Tada, Masanori Konishi, Kento Kawaharazuka, Kei Okada
9月28日(月)|Inventive Hardware for New Robot Mechanisms
IROS Program / Paper PDF / arXiv / Project Page -
EFGCL: Dynamic Motion Acquisition through Spotting-Inspired External Force Guided Curriculum Learning
Keita Yoneda, Kento Kawaharazuka, Kei Okada
9月29日(火)|Efficient and Continual Learning of Robot Skills
IROS Program / Paper PDF / arXiv / Project Page -
Detachable Wire Drive: Reconfigurable Robot Architecture with Shared Actuators
Takahiro Hattori, Kento Kawaharazuka, Kei Okada
9月29日(火)|Building Adaptability Into Robot Joints
IROS Program / Paper PDF / arXiv / Project Page -
VLAff: Vision-Language-Affordance Model for Unified Actionable Affordances
Jihoon Oh, Kento Kawaharazuka, Kei Okada
9月29日(火)|New Representations for Vision-Language-Action Robots
IROS Program / Paper PDF / arXiv / Project Page -
MEVIUS2: Practical Open-Source Quadruped Robot with Sheet Metal Welding and Multimodal Perception
Kento Kawaharazuka, Keita Yoneda, Shintaro Inoue, Temma Suzuki, Jun Oda, Kei Okada
9月30日(水)|New Mechanical Designs for Legged and Wheeled Robots
IROS Program / Paper PDF / arXiv / Project Page -
WARL: Wrench-Augmented Reinforcement Learning for Task-Agnostic Learning in Legged Robots
Keita Yoneda, Kento Kawaharazuka, Kei Okada
9月30日(水)|Smarter Training Strategies for Legged Robot Policies
IROS Program / Paper PDF / arXiv / Project Page -
Design of a Biomimetic Joint-Covering Skin with Tissue-Like Structure to Enhance Proprioception in a Musculoskeletal Humanoid
Akihiro Miki, Shun Hasegawa, Yoshimoto Ribayashi, Kento Kawaharazuka, Kei Okada
9月30日(水)|Estimating Physical Properties Through Diverse Senses
IROS Program / Paper PDF / arXiv / Project Page
室岡 雅樹(PI)
- Self-Augmented Robot Trajectory: Efficient Imitation Learning Via Safe Self-Augmentation with Demonstrator-Annotated Precision
Hanbit Oh, Masaki Murooka, Tomohiro Motoda, Ryoichi Nakajo, Yukiyasu Domae
9月28日(月)|Data-Efficient Imitation Learning
IROS Program / Paper PDF / arXiv / Project Page
栗田 修平(PI)
-
HiFlow: Tokenization-Free Scale-Wise Autoregressive Policy Learning Via Flow Matching
Daichi Yashima, Koki Seno, Shuhei Kurita, Yusuke Oda, Komei Sugiura
9月28日(月)|Perception and Learning for Robot Manipulation
IROS Program / Paper PDF / arXiv / Project Page -
PhysQuantAgent: An Inference Pipeline of Mass Estimation for Vision-Language Models
Hisayuki Yokomizo, Taiki Miyanishi, Gang Yan, Shuhei Kurita, Nakamasa Inoue, Yusuke Iwasawa
9月29日(火)|New Sensors and Data for Manipulation
IROS Program / Paper PDF / arXiv
金崎 朝子(PI)
- EED: Embodied Environment Description through Robotic Visual Exploration
Kohei Matsumoto, Asako Kanezaki
9月28日(月)|Rethinking Scene Representations for Navigation
IROS Program
八木 聡明(PI)
- Automatic Terrain Curriculum Generation Via Optimal Transport for Multi-DoF Rover Robot Locomotion
Kenjiro Minamikawa, Kaito Suginaka, Satoshi Yamamori, Satoshi Yagi, Kazuya Yoshida, Jun Morimoto
9月28日(月)|Scaling Up Robot Policy Learning
IROS Program
小林 泰介(PI)
-
Distance Field Driven Reinforcement Learning for Reactive and Robust Collision Avoidance
Taiga Ikeshima, Sheila Sutjipto, Lan Wu, Francisco J Naranjo-Campos, Taiki Ishigaki, Taisuke Kobayashi, Teresa A. Vidal-Calleja, Eiichi Yoshida
9月28日(月)|Safe and Predictive Robot Navigation
IROS Program -
CubeDAgger: Interactive Imitation Learning for Dynamic Systems with Efficient yet Low-Risk Interaction
Taisuke Kobayashi
9月29日(火)|Learning-Based Strategies for Robot Planning and Control
IROS Program / Paper PDF / arXiv
小出 健司(研究協力者)
-
KING: Embodiment-Aware Kinematic Graph Neural Network for Unified Motion Representation of Legged and Wheeled Robots
Taku Okawara, Aoki Takanose, Kenji Koide, Shuji Oishi, Masashi Yokozuka
9月28日(月)|New Angles on Localization and Mapping
IROS Program / Paper PDF / arXiv / Project Page -
Image-To-Point Cloud Registration Made Easy with Rectified Flow-Based LiDAR Upsampling
Reon Tabata, Kenji Koide, Shuji Oishi, Masashi Yokozuka, Taku Okawara, Aoki Takanose, Jun Miura
9月28日(月)|Vision Systems for Robotics and Industrial Applications
IROS Program / Paper PDF / arXiv / Project Page -
MirrorDrift: Actuated Mirror-Based Attacks on LiDAR SLAM
Rokuto Nagata, Kenji Koide, Kazuma Ikeda, Ozora Sako, Shion Horie, Kentaro Yoshioka
9月29日(火)|Efficient and Secure SLAM at the Edge
IROS Program / Paper PDF / arXiv -
D-SLAMSpoof: An Environment-Agnostic LiDAR Spoofing Attack Using Dynamic Point Cloud Injection
Rokuto Nagata, Kenji Koide, Kazuma Ikeda, Ozora Sako, Kentaro Yoshioka
9月29日(火)|Robust Point Cloud Registration and Odometry
IROS Program / Paper PDF / arXiv -
Tightly Coupled LiDAR-IMU Odometry with Online Adaptation of a Learning-Based IMU Motion Model
Kazushi Fujimoto, Kenji Koide, Taku Okawara, Aoki Takanose, Shuji Oishi, Masashi Yokozuka, Nobuhiko Nishio
9月30日(水)|New Methods for Spatial Perception and Localization
IROS Program / Paper PDF
白井 圭佑(研究協力者)
- Grounded Vision-Language Interpreter for Long-Horizon Bimanual Task and Motion Planning
Jeremy Siburian, Keisuke Shirai, Cristian Camilo Beltran-Hernandez, Masashi Hamaya, Michael Görner, Atsushi Hashimoto
9月28日(月)|Constraint-Guided Reasoning for Long-Horizon Manipulation
IROS Program / Paper PDF / arXiv / Project Page
山森 聡(研究協力者)
- Automatic Terrain Curriculum Generation Via Optimal Transport for Multi-DoF Rover Robot Locomotion
Kenjiro Minamikawa, Kaito Suginaka, Satoshi Yamamori, Satoshi Yagi, Kazuya Yoshida, Jun Morimoto
9月28日(月)|Scaling Up Robot Policy Learning
IROS Program
メンバーが座長・共同座長を担当したセッション
河原塚 健人(PM)
9月30日(水)午後、以下の2セッションで座長・共同座長を担当しました。
- New Mechanical Designs for Legged and Wheeled Robots
- Smarter Training Strategies for Legged Robot Policies
金崎 朝子(PI)
9月28日(月)午後、以下の2セッションで座長・共同座長を担当しました。
小林 泰介(PI)
9月29日(火)午前、以下の2セッションで座長・共同座長を担当しました。
山森 聡(研究協力者)
9月28日(月)午前、以下の2セッションで座長・共同座長を担当しました。
関連リンク:IROS2026公式プログラム(英語)