
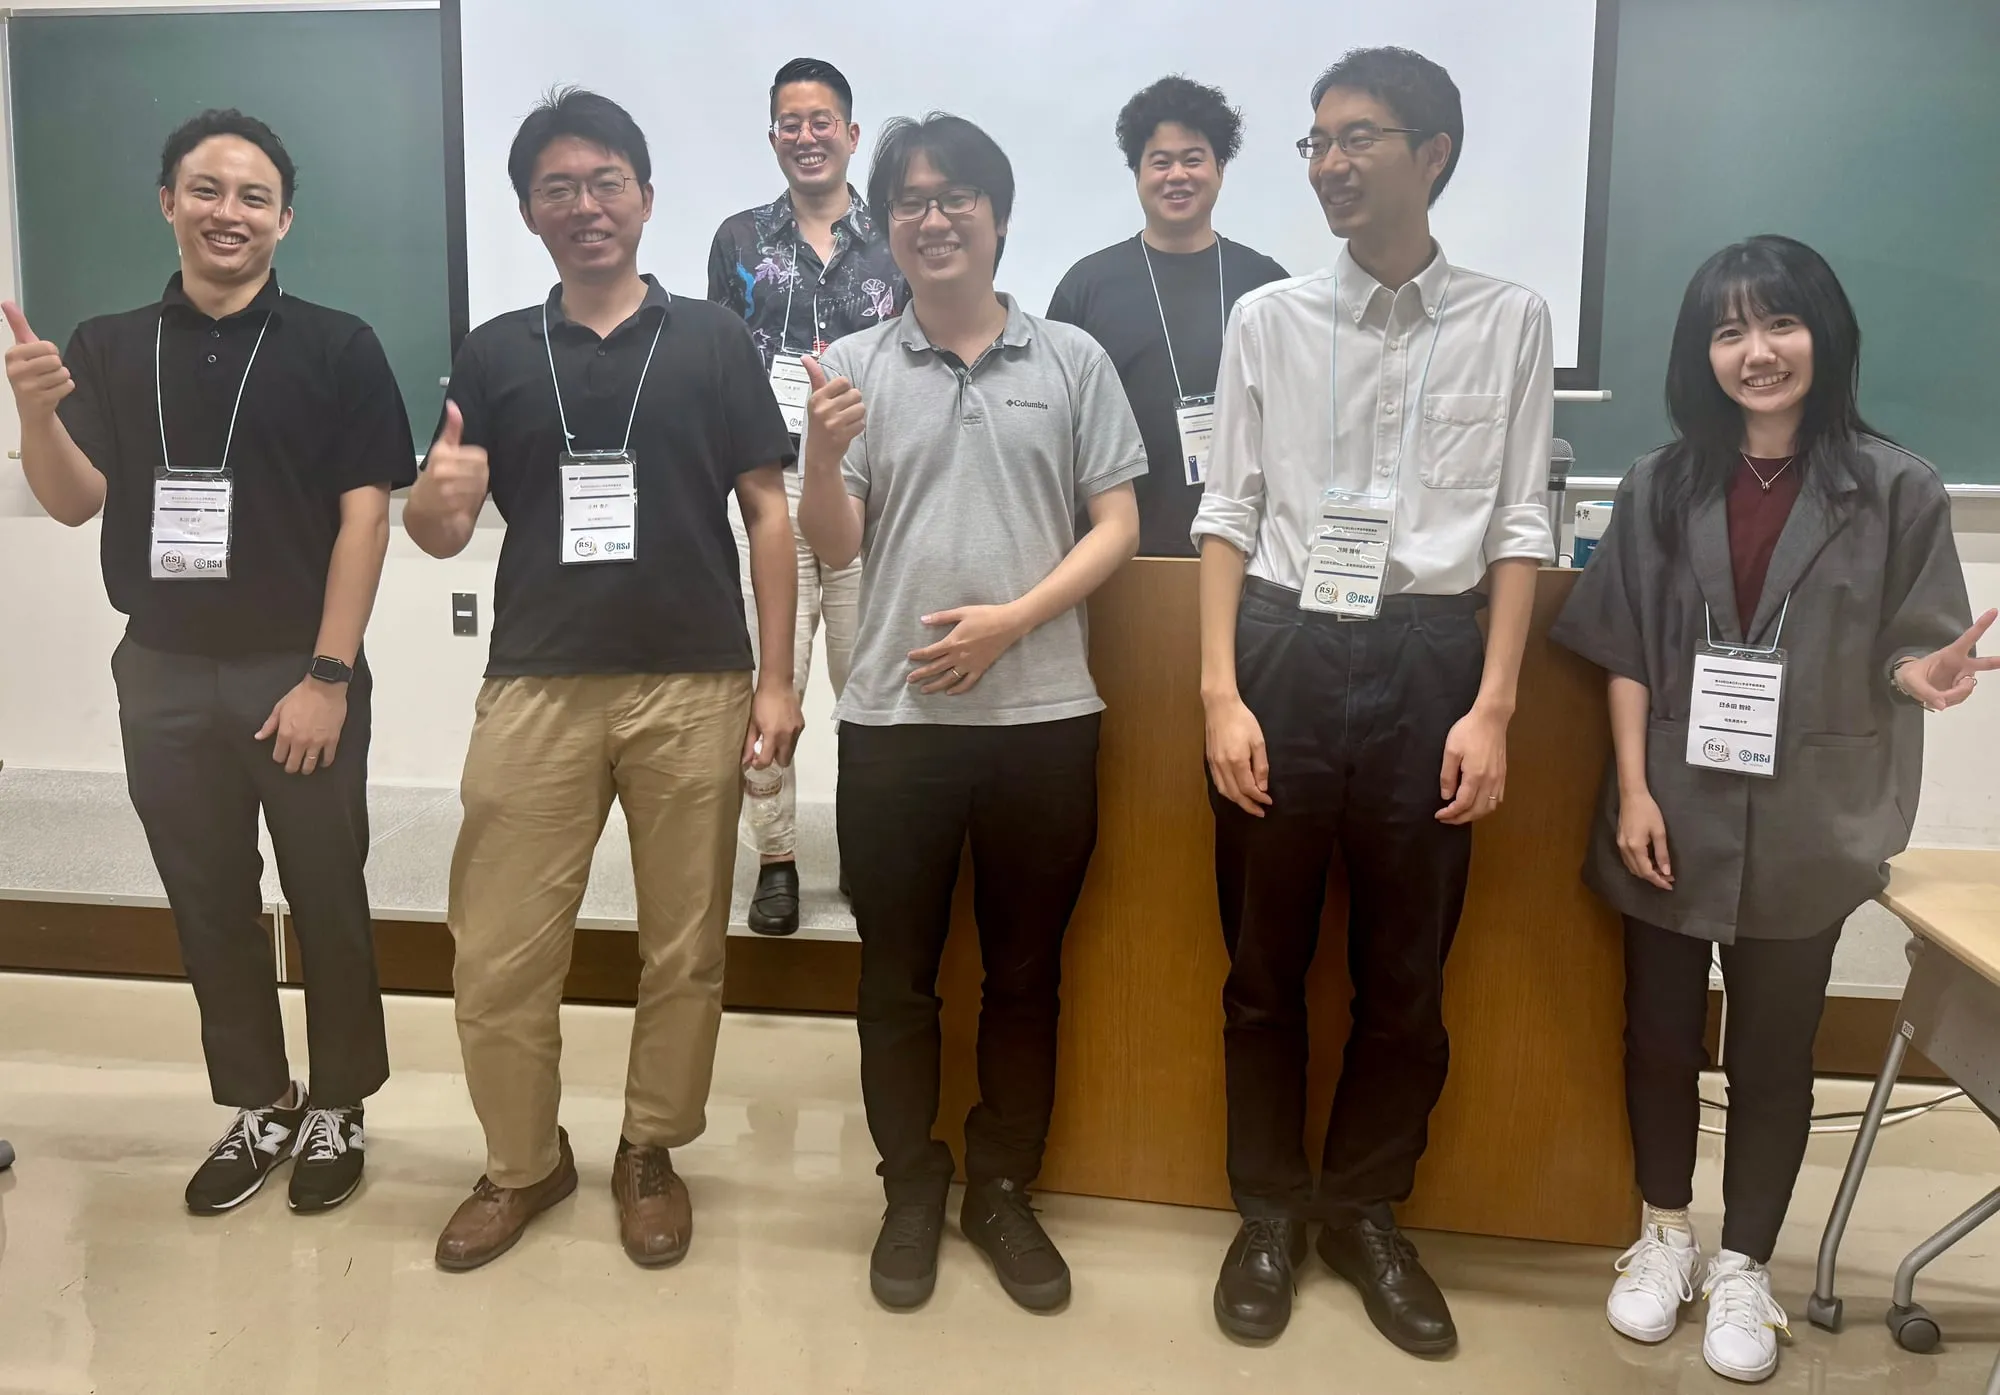
2026年9月1日から4日まで、金沢大学角間キャンパスで第44回日本ロボット学会学術講演会(RSJ2026)が開催されました。ムーンショット目標3 河原塚MIRAIヒューマノイドプロジェクトの若手PI・研究協力者も、研究発表やフォーラムの企画・登壇など、さまざまな形で参加しました。
メンバーは合計45件の講演に著者として名を連ねたほか、6つの一般公開オープンフォーラムにオーガナイザーや講演者として関与し、12のオーガナイズドセッションでオーガナイザーを務めました。なお、45件の講演はいずれもプロジェクト開始前に投稿されたものです。
メンバーが著者として関わった講演論文・チュートリアル
RSJ2026詳細プログラム(2026年8月27日版)に基づき、メンバー16名が著者として関わった講演を、著者別に紹介します。共著の講演は各著者の欄に掲載しているため延べ56件ですが、講演番号で重複を除くと45件です。河原塚PMによるチュートリアル講演1件も含みます。
これらは本プロジェクト開始前に投稿されたものであり、本プロジェクトの成果には含めず、参考情報として掲載しています。題名・著者・セッション名はプログラムの表記に基づき、各リンクから公式PDFの該当ページを確認できます。
河原塚 健人(PM)
-
身体間ワイヤで接続された2台の脚車輪ロボットTwinXによる分離合体を利用した身体再構成
井上 信多郎、河原塚 健人、米田 慶太、勇崎 颯太、鈴木 天馬、岡田 慧
9月2日(水)10:32|1F2-02|OS06: 身体可変構成ロボティクス [2/2]
公式プログラム(PDF・p. 6・外部サイト)↗ -
身体間ワイヤで接続された2台の脚車輪ロボットTwinXのワイヤ媒介操作
井上 信多郎、河原塚 健人、米田 慶太、勇崎 颯太、鈴木 天馬、岡田 慧
9月2日(水)10:44|1F2-03|OS06: 身体可変構成ロボティクス [2/2]
公式プログラム(PDF・p. 6・外部サイト)↗ -
オープンハードウェアと学習制御 - チュートリアル2026
河原塚 健人
9月2日(水)13:20|1G3-01|OS17: オープンハードウェアと学習制御 [1/2]
公式プログラム(PDF・p. 10・外部サイト)↗ -
強化学習の運動生成を用いたブラキエーションに適した猿人類ロボットの身体設計評価
岩田 歩、河原塚 健人、岡田 慧
9月2日(水)13:44|1G3-03|OS17: オープンハードウェアと学習制御 [1/2]
公式プログラム(PDF・p. 10・外部サイト)↗ -
脚ロボットにおけるタスク非依存な学習設計に向けた外レンチ誘導型強化学習
米田 慶太、河原塚 健人、岡田 慧
9月2日(水)14:20|1G3-06|OS17: オープンハードウェアと学習制御 [1/2]
公式プログラム(PDF・p. 10・外部サイト)↗ -
MEVIUS2: 板金溶接とマルチモーダル認識による実用的なオープンソース四脚歩行ロボット
河原塚 健人、米田 慶太、井上 信多郎、鈴木 天馬、小田 潤、岡田 慧
9月2日(水)14:44|1G3-08|OS17: オープンハードウェアと学習制御 [1/2]
公式プログラム(PDF・p. 10・外部サイト)↗ -
シャインマスカット栽培の自動化に向けたヒューマノイドロボットによる農具操作の実現可能性の検証
崔 峻栄、大日方 慶樹、長谷川 峻、椿 道智、金 淳暁、河原塚 健人、岡田 慧
9月2日(水)16:20|1B4-06|GS24: 農業ロボット [2/2]
公式プログラム(PDF・p. 13・外部サイト)↗ -
モータの外部化とモジュール性を両立するワイヤ駆動ツールチェンジャーの設計
服部 高拓、河原塚 健人、岡田 慧
9月3日(木)10:20|2I2-01|GS02: ロボット機構 [1/2]
公式プログラム(PDF・p. 23・外部サイト)↗ -
ワイヤ劣駆動多関節背骨を有する四脚ロボットの強化学習と猫ひねり動作の生成
小田 潤、米田 慶太、服部 高拓、鈴木 天馬、三木 章寛、河原塚 健人、岡田 慧
9月3日(木)10:56|2B2-04|OS03: 深層生体模倣ロボティクスと多義的身体 [2/3]
公式プログラム(PDF・p. 21・外部サイト)↗ -
ワイヤ巻取式筋腱複合体駆動の周波数応答特性解析
李林 嘉元、鈴木 天馬、三木 章寛、河原塚 健人、岡田 慧
9月3日(木)11:32|2B2-07|OS03: 深層生体模倣ロボティクスと多義的身体 [2/3]
公式プログラム(PDF・p. 21・外部サイト)↗ -
筋・関節・皮膚の感覚器を模して埋め込んだ生体組織模倣関節における多感覚統合と固有位置感覚の実現
三木 章寛、長谷川 峻、李林 嘉元、河原塚 健人、岡田 慧
9月3日(木)13:20|2B3-01|OS03: 深層生体模倣ロボティクスと多義的身体 [3/3]
公式プログラム(PDF・p. 25・外部サイト)↗ -
医療応用を見据えた事例検索型説明可能模倣学習の検証
椿 道智、河原塚 健人、長谷川 峻、岡田 慧
9月4日(金)9:48|3B1-05|GS29: 機械学習・ディープラーニング [1/4]
公式プログラム(PDF・p. 29・外部サイト)↗ -
部分一体印刷と数珠状ワイヤ経路構造によるワイヤ駆動型人体模倣肩・上腕・近位前腕構造の構成法
吉村 駿之介、河原塚 健人、岡田 慧
9月4日(金)10:32|3J2-02|GS07: 生物模倣
公式プログラム(PDF・p. 35・外部サイト)↗ -
高電圧モータドライバLunaDriveを用いたQDDサーボモータの動作領域拡張
勇崎 颯太、鈴木 天馬、河原塚 健人、岡田 慧
9月4日(金)13:44|3J3-03|GS03: アクチュエータ
公式プログラム(PDF・p. 39・外部サイト)↗
室岡 雅樹(PI)
-
RoboManipBaselines v3: ロボット模倣学習研究を支援するオープンソース基盤の拡張と活用事例
室岡 雅樹、元田 智大、中條 亨一、Hanbit Oh、牧原 昂志、白井 圭佑、尾形 哲也、堂前 幸康
9月2日(水)15:20|1G4-01|OS17: オープンハードウェアと学習制御 [2/2]
公式プログラム(PDF・p. 14・外部サイト)↗ -
体表面接触を伴う物体操作の模倣学習に向けた着用型双腕Leader-Followerハードウェアの開発
北村 高秀、室岡 雅樹、山野辺 夏樹、堂前 幸康
9月2日(水)16:20|1G4-06|OS17: オープンハードウェアと学習制御 [2/2]
公式プログラム(PDF・p. 14・外部サイト)↗ -
双腕ロボットの模倣学習における独立・協調型方策設計と 実行時整合性調整に関する検討
元田 智大、白井 圭佑、Hanbit Oh、室岡 雅樹、中條 亨一、花井 亮、Floris Erich、堂前 幸康
9月3日(木)9:36|2H1-04|GS14: マニピュレーション [1/3]
公式プログラム(PDF・p. 18・外部サイト)↗ -
攻撃成功率では捉えられないフィジカルAIセキュリティ脅威のセーフティ影響評価
飯島 涼、室岡 雅樹、森 達哉、松本 勉
9月4日(金)13:44|3K3-03|GS01: ロボットと社会 [1/2]
公式プログラム(PDF・p. 39・外部サイト)↗
栗田 修平(PI)
- VRテレオペレーションを用いた器用な操作データ収集と既存模倣学習の性能評価
佐藤 雅紘、三好 遼、栗田 修平
9月2日(水)13:32|1G3-02|OS17: オープンハードウェアと学習制御 [1/2]
公式プログラム(PDF・p. 10・外部サイト)↗
金崎 朝子(PI)
-
視覚言語行動モデルのための反実仮想的教師信号を用いたオフライン強化学習
近藤 暖、太田 佳、金崎 朝子、呉 岳樺
9月3日(木)9:36|2A1-04|OS21: 基盤モデル時代におけるPhysical AI [1/6]
公式プログラム(PDF・p. 17・外部サイト)↗ -
触覚センサを搭載したポータブルグリッパによるデータ収集と触覚を考慮したVLAモデルの学習
辛 悠真、大川 武彦、杉浦 誠、大久保 拓哉、金崎 朝子、太田 佳、川上 玲
9月4日(金)16:20|3B4-06|GS29: 機械学習・ディープラーニング [4/4]
公式プログラム(PDF・p. 41・外部サイト)↗
八木 聡明(PI)
-
カリキュラム強化学習に基づく多自由度移動ロボットの不整地移動方策学習
南川 健志郎、山森 聡、杉中 海斗、八木 聡明、森本 淳
9月4日(金)11:32|3B2-07|GS29: 機械学習・ディープラーニング [2/4]
公式プログラム(PDF・p. 33・外部サイト)↗ -
年齢多様なデモンストレーションによるロボットアーム模倣学習の汎化性能向上
八木 聡明、安久 絵里子
9月4日(金)13:32|3C3-02|OS26: ヒューマンロボットインタラクション(HRI) [7/8]
公式プログラム(PDF・p. 37・外部サイト)↗
宮澤 和貴(PI)
-
ヒューマノイドの意図表出を補完するディスプレイ型頭部と全身動作の統合
宮澤 和貴、ウドル アディス、堀井 隆斗
9月2日(水)15:44|1J4-02|OS25: 感情発達ロボティクス
公式プログラム(PDF・p. 15・外部サイト)↗ -
移動式椅子に着座したヒューマノイドのSeated Locomotion
柳田 栞吾、宮澤 和貴、堀井 隆斗
9月3日(木)10:20|2A2-01|OS21: 基盤モデル時代におけるPhysical AI [2/6]
公式プログラム(PDF・p. 21・外部サイト)↗ -
テキスト駆動型ヒューマノイド動作生成における体操動作の系統的評価
今津 快斗、宮澤 和貴、堀井 隆斗、石黒 浩
9月3日(木)14:08|2A3-05|OS21: 基盤モデル時代におけるPhysical AI [3/6]
公式プログラム(PDF・p. 25・外部サイト)↗ -
家庭環境におけるヒューマノイドアバターのインタラクション動作に関する初期検討
大久保 壮裕、宮澤 和貴、堀井 隆斗、石黒 浩
9月4日(金)10:56|3A2-04|OS21: 基盤モデル時代におけるPhysical AI [5/6]
公式プログラム(PDF・p. 33・外部サイト)↗ -
等身大人型ロボットの実演を伴う小中学校での出前授業の設計
大西 祐輝、宮澤 和貴、堀井 隆斗、川節 拓実
9月4日(金)16:08|3K4-05|GS01: ロボットと社会 [2/2]
公式プログラム(PDF・p. 43・外部サイト)↗
本田 康平(PI)
- 受動的観測による人物動きモデル更新を用いたTD-MPCベースソーシャルロボットナビゲーションのドメイン適応
西澤 英志、三浦 純、本田 康平
9月4日(金)13:56|3H3-04|GS27: 経路計画・動作計画 [3/4]
公式プログラム(PDF・p. 38・外部サイト)↗
日永田 智絵(PI)
-
文字を介したインタラクションが聴覚刺激提示時の感情に及ぼす影響の調査
植村 奏、谷内 洋介、日永田 智絵、池田 和司
9月2日(水)15:56|1J4-03|OS25: 感情発達ロボティクス
公式プログラム(PDF・p. 15・外部サイト)↗ -
LLMエージェントを用いた非定常多腕バンディット環境における悲嘆のシミュレーション
谷内 洋介、日永田 智絵、池田 和司
9月2日(水)16:08|1J4-04|OS25: 感情発達ロボティクス
公式プログラム(PDF・p. 15・外部サイト)↗
小林 泰介(PI)
-
高次元行動の連動を促す行動補正アルゴリズム
小林 泰介
9月2日(水)10:56|1K2-03|OS02: ソフト身体性と実世界適応知能
公式プログラム(PDF・p. 7・外部サイト)↗ -
拡張型Best-of-Nサンプリングを用いた推論における柔軟なエンパワーメント
小林 泰介
9月3日(木)10:20|2N2-01|OS35: 数理でひらくロボティクスの地平 [2/2]
公式プログラム(PDF・p. 24・外部サイト)↗ -
Sim-to-real転移に基づくクロスポイントアレイセンサの読み取り
田光 太郎、川節 拓実、細田 耕、小林 泰介
9月3日(木)13:56|2K3-04|OS18: 視覚・触覚に基づくロボットマニピュレーション
公式プログラム(PDF・p. 27・外部サイト)↗ -
Smooth Chebyshev Scalarization for Primal Safe Reinforcement Learning
Wendyam Eric Lionel Ilboudo、Taisuke Kobayashi
9月4日(金)13:56|3E3-04|IS01: AI, Learning and Control [3/3]
公式プログラム(PDF・p. 38・外部サイト)↗
小出 健司(研究協力者)
-
対応点フリー局所最適化MSACによる連続時間点群オドメトリ推定
中尾 拓道、小出 健司、大石 修士、横塚 将志、伊達 央
9月3日(木)10:56|2C2-04|GS28: 自己位置推定・SLAM [2/3]
公式プログラム(PDF・p. 21・外部サイト)↗ -
Rectified FlowによるLiDAR反射強度画像の高密度化を用いた画像-点群レジストレーション
田畑 玲穏、小出 健司、大石 修士、横塚 将志、大河原 拓、高野瀬 碧輝、三浦 純
9月4日(金)10:32|3B2-02|GS29: 機械学習・ディープラーニング [2/4]
公式プログラム(PDF・p. 33・外部サイト)↗
牧原 昂志(研究協力者)
-
RoboManipBaselines v3: ロボット模倣学習研究を支援するオープンソース基盤の拡張と活用事例
室岡 雅樹、元田 智大、中條 亨一、Hanbit Oh、牧原 昂志、白井 圭佑、尾形 哲也、堂前 幸康
9月2日(水)15:20|1G4-01|OS17: オープンハードウェアと学習制御 [2/2]
公式プログラム(PDF・p. 14・外部サイト)↗ -
YUBI: Yielding Universal Bidigital Interface for Bimanual Dexterous Manipulation at Scale
Takehiko Ohkawa、Jumpei Arima、Yuki Noguchi、Masatoshi Tateno、Makoto Sugiura、Takuya Okubo、Kengo Ikeuchi、Yuma Shin、Hiroki Nishizawa、Naoaki Kanazawa、Yuki Wakayama、Daiki Fukunaga、Koshi Makihara、Tomohiro Motoda、Floris Erich、Yukiyasu Domae、Tatsuya Matsushima、Yoshihiro Okumatsu、Kei Ota
9月3日(木)10:32|2A2-02|OS21: 基盤モデル時代におけるPhysical AI [2/6]
公式プログラム(PDF・p. 21・外部サイト)↗
白井 圭佑(研究協力者)
-
RoboManipBaselines v3: ロボット模倣学習研究を支援するオープンソース基盤の拡張と活用事例
室岡 雅樹、元田 智大、中條 亨一、Hanbit Oh、牧原 昂志、白井 圭佑、尾形 哲也、堂前 幸康
9月2日(水)15:20|1G4-01|OS17: オープンハードウェアと学習制御 [2/2]
公式プログラム(PDF・p. 14・外部サイト)↗ -
双腕ロボットの模倣学習における独立・協調型方策設計と 実行時整合性調整に関する検討
元田 智大、白井 圭佑、Hanbit Oh、室岡 雅樹、中條 亨一、花井 亮、Floris Erich、堂前 幸康
9月3日(木)9:36|2H1-04|GS14: マニピュレーション [1/3]
公式プログラム(PDF・p. 18・外部サイト)↗ -
CRAST: 確率的サンプリングを用いたアクショントークン化
白井 圭佑、元田 智大、オ ハンビッ、中條 亨一、ミハイリシン ロマン、花井 亮、堂前 幸康
9月4日(金)10:20|3A2-01|OS21: 基盤モデル時代におけるPhysical AI [5/6]
公式プログラム(PDF・p. 33・外部サイト)↗
飯島 涼(研究協力者)
- 攻撃成功率では捉えられないフィジカルAIセキュリティ脅威のセーフティ影響評価
飯島 涼、室岡 雅樹、森 達哉、松本 勉
9月4日(金)13:44|3K3-03|GS01: ロボットと社会 [1/2]
公式プログラム(PDF・p. 39・外部サイト)↗
山森 聡(研究協力者)
-
制御遅延許容のための脚型ロボットの機械的インピーダンスの解析と最適化
石原 弘二、山森 聡、森本 淳
9月2日(水)11:44|1K2-07|OS02: ソフト身体性と実世界適応知能
公式プログラム(PDF・p. 7・外部サイト)↗ -
潜在世界モデルを用いたVision-Language-Actionモデルの環境変化への適応
平塚 謙良、山森 聡、森本 淳
9月3日(木)9:24|2A1-03|OS21: 基盤モデル時代におけるPhysical AI [1/6]
公式プログラム(PDF・p. 17・外部サイト)↗ -
連続時間タスクの強化学習における報酬信号エイリアシング
山森 聡、森本 淳
9月3日(木)10:32|2N2-02|OS35: 数理でひらくロボティクスの地平 [2/2]
公式プログラム(PDF・p. 24・外部サイト)↗ -
カリキュラム強化学習に基づく多自由度移動ロボットの不整地移動方策学習
南川 健志郎、山森 聡、杉中 海斗、八木 聡明、森本 淳
9月4日(金)11:32|3B2-07|GS29: 機械学習・ディープラーニング [2/4]
公式プログラム(PDF・p. 33・外部サイト)↗
堀井 隆斗(研究協力者)
-
ヒューマノイドの意図表出を補完するディスプレイ型頭部と全身動作の統合
宮澤 和貴、ウドル アディス、堀井 隆斗
9月2日(水)15:44|1J4-02|OS25: 感情発達ロボティクス
公式プログラム(PDF・p. 15・外部サイト)↗ -
移動式椅子に着座したヒューマノイドのSeated Locomotion
柳田 栞吾、宮澤 和貴、堀井 隆斗
9月3日(木)10:20|2A2-01|OS21: 基盤モデル時代におけるPhysical AI [2/6]
公式プログラム(PDF・p. 21・外部サイト)↗ -
テキスト駆動型ヒューマノイド動作生成における体操動作の系統的評価
今津 快斗、宮澤 和貴、堀井 隆斗、石黒 浩
9月3日(木)14:08|2A3-05|OS21: 基盤モデル時代におけるPhysical AI [3/6]
公式プログラム(PDF・p. 25・外部サイト)↗ -
家庭環境におけるヒューマノイドアバターのインタラクション動作に関する初期検討
大久保 壮裕、宮澤 和貴、堀井 隆斗、石黒 浩
9月4日(金)10:56|3A2-04|OS21: 基盤モデル時代におけるPhysical AI [5/6]
公式プログラム(PDF・p. 33・外部サイト)↗ -
等身大人型ロボットの実演を伴う小中学校での出前授業の設計
大西 祐輝、宮澤 和貴、堀井 隆斗、川節 拓実
9月4日(金)16:08|3K4-05|GS01: ロボットと社会 [2/2]
公式プログラム(PDF・p. 43・外部サイト)↗
大西 祐輝(研究協力者)
-
アクチュエータの逆駆動性と弱い位置制御による脚ロボットの周波数相補的な外力計測
大西 祐輝
9月2日(水)11:32|1K2-06|OS02: ソフト身体性と実世界適応知能
公式プログラム(PDF・p. 7・外部サイト)↗ -
トーラス状の障害物に対するホモロジーを用いた位相的独立な3次元経路の列挙
大西 祐輝、宇田 智紀
9月3日(木)11:08|2N2-05|OS35: 数理でひらくロボティクスの地平 [2/2]
公式プログラム(PDF・p. 24・外部サイト)↗ -
ロボットシミュレータ Choreonoid の ROS 2連携機能
吉本 幸太郎、大西 祐輝、中岡 慎一郎
9月3日(木)14:20|2G3-06|OS33: 科学技術の社会実装指向研究開発およびDX・RX教育の実践 [2/2]
公式プログラム(PDF・p. 26・外部サイト)↗ -
等身大人型ロボットの実演を伴う小中学校での出前授業の設計
大西 祐輝、宮澤 和貴、堀井 隆斗、川節 拓実
9月4日(金)16:08|3K4-05|GS01: ロボットと社会 [2/2]
公式プログラム(PDF・p. 43・外部サイト)↗
メンバーが関わった6つの一般公開オープンフォーラム
9月1日の一般公開オープンフォーラムでは、ロボット研究の技術的な議論から、社会への発信や人とロボットの未来を考える対話まで、幅広い企画に関わりました。
- OF5「マニピュレーション秋の学校」:室岡雅樹PIが招待講演を行いました。 本サイトの記事を読む →
- OF13「ヒューマノイドバーチャルアスレチックチャレンジ2026」:室岡雅樹PIがオーガナイザーの一人を務めました。 公式案内(外部サイト)↗
- OF15「繋げる・伝えるロボティクス」:研究協力者の大西祐輝氏がオーガナイザーの一人として企画し、司会を務めました。MIRAIヒューマノイドが後援しました。 本サイトの記事を読む →
- OF16「数年後のロボットと私たち — Genbook × SFプロトタイピング」:宮澤和貴PIがオーガナイザーの一人として企画し、研究トークを担当しました。MIRAIヒューマノイドが後援しました。 本サイトの記事を読む →
- OF20「社会実装に向けたPhysical AIの現在と今後の展開」:河原塚健人PMが招待講演とパネルディスカッションに登壇しました。 本サイトの記事を読む →
- OF21「もう一人の自分と生きる未来:Self Mirroring Twinsは私たちの行動をどう支えるか」:研究協力者の堀井隆斗氏がオーガナイザーの一人を務めました。 公式案内(外部サイト)↗