
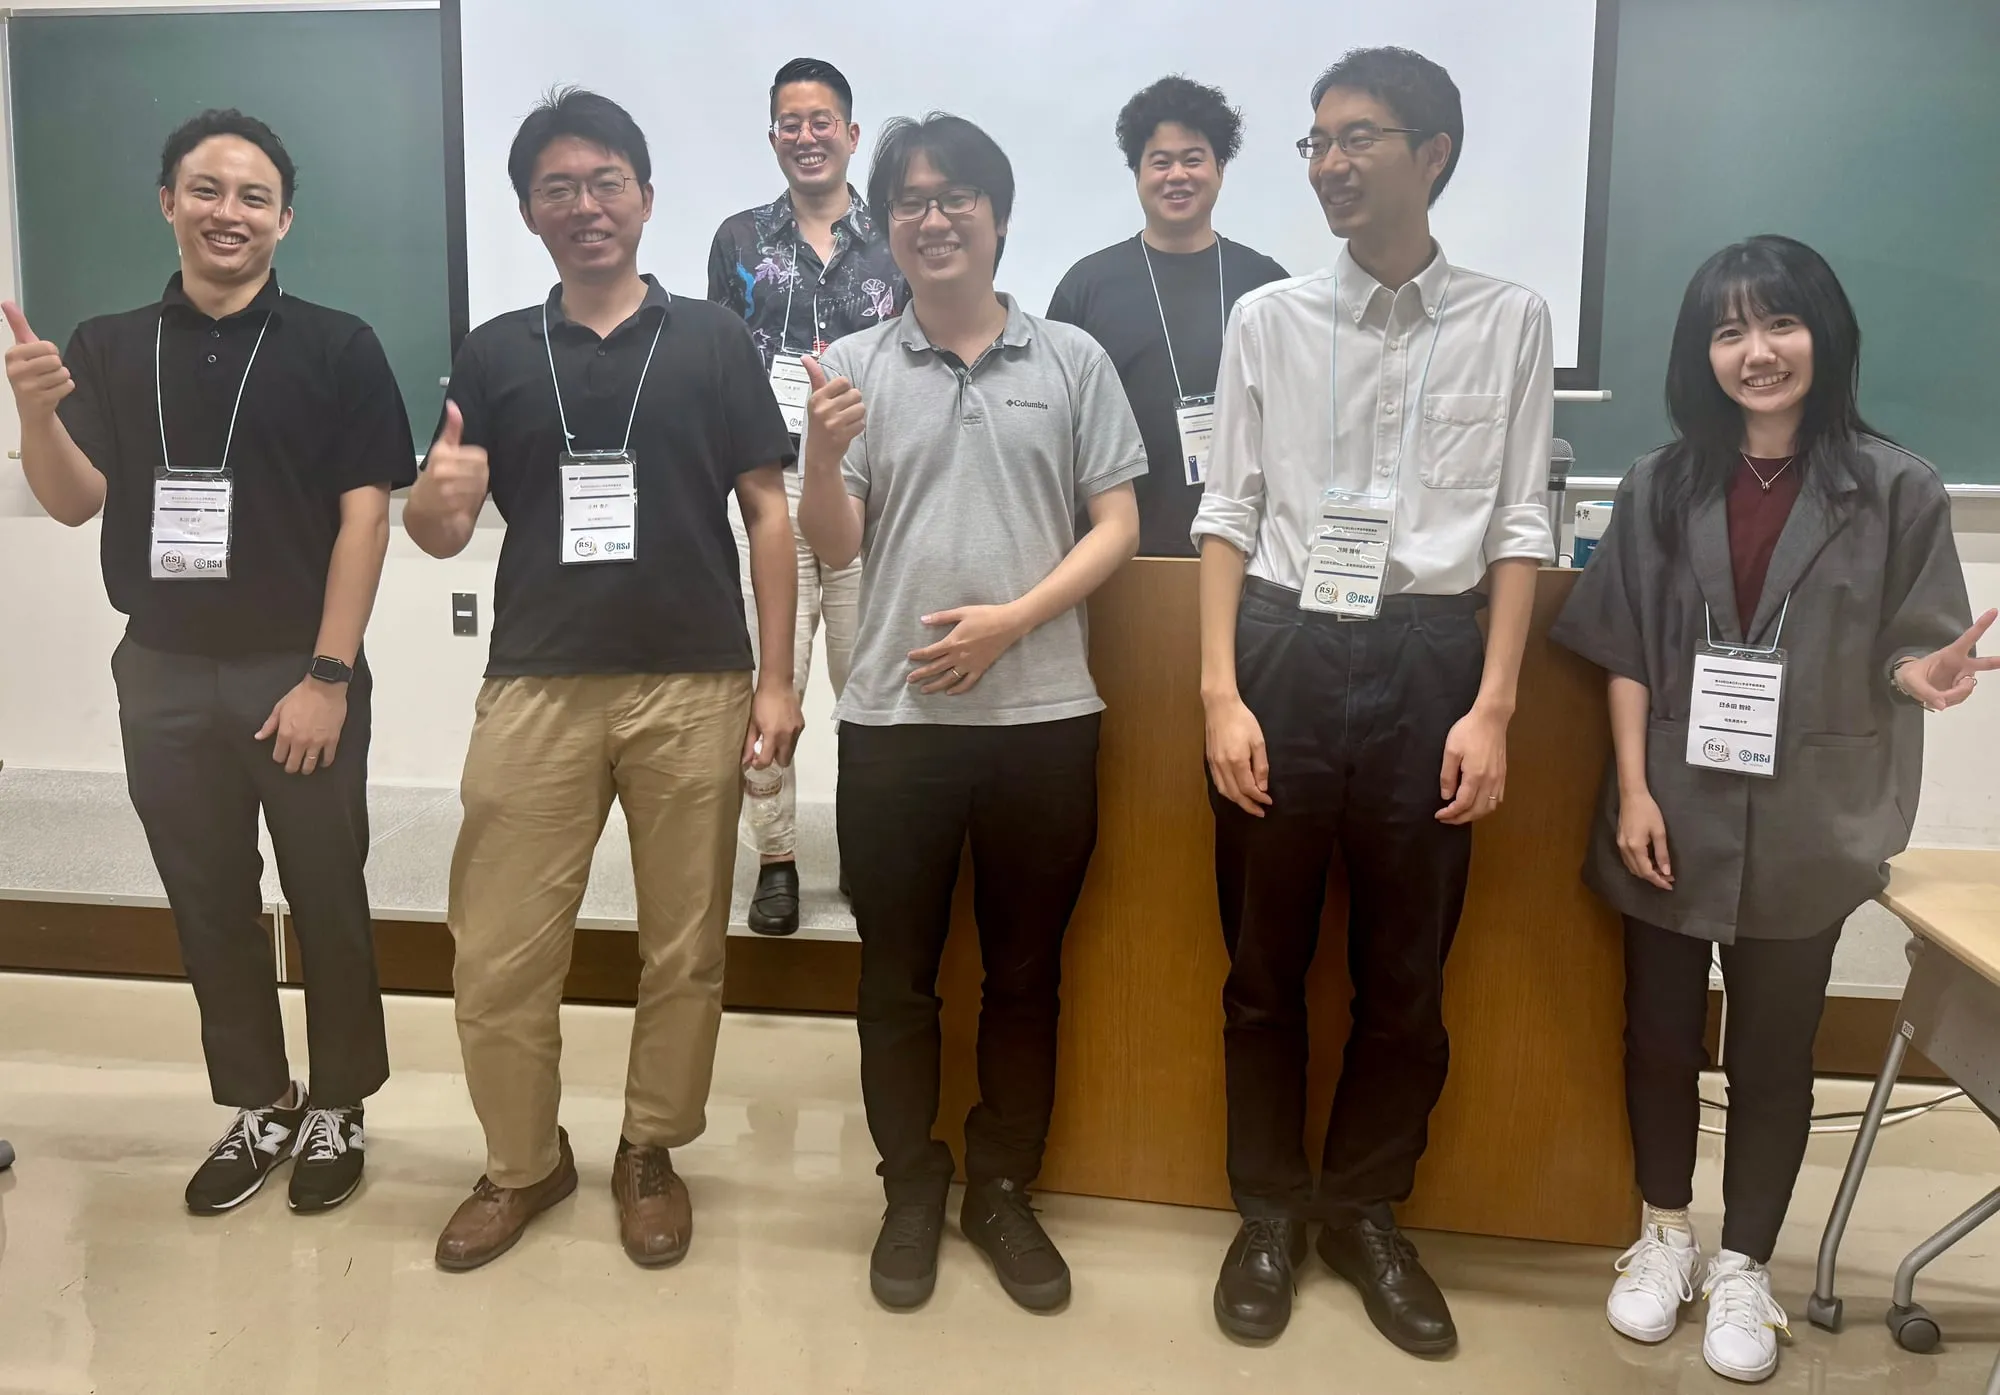
The 44th Annual Conference of the Robotics Society of Japan (RSJ2026) took place at Kanazawa University’s Kakuma Campus from September 1 to 4, 2026. Early-career PIs and collaborators from the MIRAI Humanoid Project, part of Moonshot Goal 3, participated through research presentations, forum organization, and invited talks.
Members were among the authors of 45 presentations, contributed to six public open forums as organizers or speakers, and served as organizers for 12 organized sessions. All 45 contributions were submitted before the project began.
Papers and Talks Co-Authored by Project Members
The following author-by-author list covers contributions by 16 project members, based on the RSJ2026 detailed program dated August 27, 2026. Shared contributions appear under each project member, giving 56 entries and 45 distinct presentations by presentation number. This includes one tutorial by Project Manager Kawaharazuka.
These contributions were submitted before this project began and are included here for reference, rather than counted as outcomes of this project. Titles, author names, and session names retain the language and wording used in the program. Each link opens the corresponding page of the official program PDF; presentation times are in JST.
Kento Kawaharazuka (Project Manager)
-
身体間ワイヤで接続された2台の脚車輪ロボットTwinXによる分離合体を利用した身体再構成
井上 信多郎, 河原塚 健人, 米田 慶太, 勇崎 颯太, 鈴木 天馬, 岡田 慧
September 2 (Wednesday), 10:32 JST | 1F2-02 | OS06: 身体可変構成ロボティクス [2/2]
Official program (PDF, p. 6, external site) ↗ -
身体間ワイヤで接続された2台の脚車輪ロボットTwinXのワイヤ媒介操作
井上 信多郎, 河原塚 健人, 米田 慶太, 勇崎 颯太, 鈴木 天馬, 岡田 慧
September 2 (Wednesday), 10:44 JST | 1F2-03 | OS06: 身体可変構成ロボティクス [2/2]
Official program (PDF, p. 6, external site) ↗ -
オープンハードウェアと学習制御 - チュートリアル2026
河原塚 健人
September 2 (Wednesday), 13:20 JST | 1G3-01 | OS17: オープンハードウェアと学習制御 [1/2]
Official program (PDF, p. 10, external site) ↗ -
強化学習の運動生成を用いたブラキエーションに適した猿人類ロボットの身体設計評価
岩田 歩, 河原塚 健人, 岡田 慧
September 2 (Wednesday), 13:44 JST | 1G3-03 | OS17: オープンハードウェアと学習制御 [1/2]
Official program (PDF, p. 10, external site) ↗ -
脚ロボットにおけるタスク非依存な学習設計に向けた外レンチ誘導型強化学習
米田 慶太, 河原塚 健人, 岡田 慧
September 2 (Wednesday), 14:20 JST | 1G3-06 | OS17: オープンハードウェアと学習制御 [1/2]
Official program (PDF, p. 10, external site) ↗ -
MEVIUS2: 板金溶接とマルチモーダル認識による実用的なオープンソース四脚歩行ロボット
河原塚 健人, 米田 慶太, 井上 信多郎, 鈴木 天馬, 小田 潤, 岡田 慧
September 2 (Wednesday), 14:44 JST | 1G3-08 | OS17: オープンハードウェアと学習制御 [1/2]
Official program (PDF, p. 10, external site) ↗ -
シャインマスカット栽培の自動化に向けたヒューマノイドロボットによる農具操作の実現可能性の検証
崔 峻栄, 大日方 慶樹, 長谷川 峻, 椿 道智, 金 淳暁, 河原塚 健人, 岡田 慧
September 2 (Wednesday), 16:20 JST | 1B4-06 | GS24: 農業ロボット [2/2]
Official program (PDF, p. 13, external site) ↗ -
モータの外部化とモジュール性を両立するワイヤ駆動ツールチェンジャーの設計
服部 高拓, 河原塚 健人, 岡田 慧
September 3 (Thursday), 10:20 JST | 2I2-01 | GS02: ロボット機構 [1/2]
Official program (PDF, p. 23, external site) ↗ -
ワイヤ劣駆動多関節背骨を有する四脚ロボットの強化学習と猫ひねり動作の生成
小田 潤, 米田 慶太, 服部 高拓, 鈴木 天馬, 三木 章寛, 河原塚 健人, 岡田 慧
September 3 (Thursday), 10:56 JST | 2B2-04 | OS03: 深層生体模倣ロボティクスと多義的身体 [2/3]
Official program (PDF, p. 21, external site) ↗ -
ワイヤ巻取式筋腱複合体駆動の周波数応答特性解析
李林 嘉元, 鈴木 天馬, 三木 章寛, 河原塚 健人, 岡田 慧
September 3 (Thursday), 11:32 JST | 2B2-07 | OS03: 深層生体模倣ロボティクスと多義的身体 [2/3]
Official program (PDF, p. 21, external site) ↗ -
筋・関節・皮膚の感覚器を模して埋め込んだ生体組織模倣関節における多感覚統合と固有位置感覚の実現
三木 章寛, 長谷川 峻, 李林 嘉元, 河原塚 健人, 岡田 慧
September 3 (Thursday), 13:20 JST | 2B3-01 | OS03: 深層生体模倣ロボティクスと多義的身体 [3/3]
Official program (PDF, p. 25, external site) ↗ -
医療応用を見据えた事例検索型説明可能模倣学習の検証
椿 道智, 河原塚 健人, 長谷川 峻, 岡田 慧
September 4 (Friday), 9:48 JST | 3B1-05 | GS29: 機械学習・ディープラーニング [1/4]
Official program (PDF, p. 29, external site) ↗ -
部分一体印刷と数珠状ワイヤ経路構造によるワイヤ駆動型人体模倣肩・上腕・近位前腕構造の構成法
吉村 駿之介, 河原塚 健人, 岡田 慧
September 4 (Friday), 10:32 JST | 3J2-02 | GS07: 生物模倣
Official program (PDF, p. 35, external site) ↗ -
高電圧モータドライバLunaDriveを用いたQDDサーボモータの動作領域拡張
勇崎 颯太, 鈴木 天馬, 河原塚 健人, 岡田 慧
September 4 (Friday), 13:44 JST | 3J3-03 | GS03: アクチュエータ
Official program (PDF, p. 39, external site) ↗
Masaki Murooka (PI)
-
RoboManipBaselines v3: ロボット模倣学習研究を支援するオープンソース基盤の拡張と活用事例
室岡 雅樹, 元田 智大, 中條 亨一, Hanbit Oh, 牧原 昂志, 白井 圭佑, 尾形 哲也, 堂前 幸康
September 2 (Wednesday), 15:20 JST | 1G4-01 | OS17: オープンハードウェアと学習制御 [2/2]
Official program (PDF, p. 14, external site) ↗ -
体表面接触を伴う物体操作の模倣学習に向けた着用型双腕Leader-Followerハードウェアの開発
北村 高秀, 室岡 雅樹, 山野辺 夏樹, 堂前 幸康
September 2 (Wednesday), 16:20 JST | 1G4-06 | OS17: オープンハードウェアと学習制御 [2/2]
Official program (PDF, p. 14, external site) ↗ -
双腕ロボットの模倣学習における独立・協調型方策設計と 実行時整合性調整に関する検討
元田 智大, 白井 圭佑, Hanbit Oh, 室岡 雅樹, 中條 亨一, 花井 亮, Floris Erich, 堂前 幸康
September 3 (Thursday), 9:36 JST | 2H1-04 | GS14: マニピュレーション [1/3]
Official program (PDF, p. 18, external site) ↗ -
攻撃成功率では捉えられないフィジカルAIセキュリティ脅威のセーフティ影響評価
飯島 涼, 室岡 雅樹, 森 達哉, 松本 勉
September 4 (Friday), 13:44 JST | 3K3-03 | GS01: ロボットと社会 [1/2]
Official program (PDF, p. 39, external site) ↗
Shuhei Kurita (PI)
- VRテレオペレーションを用いた器用な操作データ収集と既存模倣学習の性能評価
佐藤 雅紘, 三好 遼, 栗田 修平
September 2 (Wednesday), 13:32 JST | 1G3-02 | OS17: オープンハードウェアと学習制御 [1/2]
Official program (PDF, p. 10, external site) ↗
Asako Kanezaki (PI)
-
視覚言語行動モデルのための反実仮想的教師信号を用いたオフライン強化学習
近藤 暖, 太田 佳, 金崎 朝子, 呉 岳樺
September 3 (Thursday), 9:36 JST | 2A1-04 | OS21: 基盤モデル時代におけるPhysical AI [1/6]
Official program (PDF, p. 17, external site) ↗ -
触覚センサを搭載したポータブルグリッパによるデータ収集と触覚を考慮したVLAモデルの学習
辛 悠真, 大川 武彦, 杉浦 誠, 大久保 拓哉, 金崎 朝子, 太田 佳, 川上 玲
September 4 (Friday), 16:20 JST | 3B4-06 | GS29: 機械学習・ディープラーニング [4/4]
Official program (PDF, p. 41, external site) ↗
Satoshi Yagi (PI)
-
カリキュラム強化学習に基づく多自由度移動ロボットの不整地移動方策学習
南川 健志郎, 山森 聡, 杉中 海斗, 八木 聡明, 森本 淳
September 4 (Friday), 11:32 JST | 3B2-07 | GS29: 機械学習・ディープラーニング [2/4]
Official program (PDF, p. 33, external site) ↗ -
年齢多様なデモンストレーションによるロボットアーム模倣学習の汎化性能向上
八木 聡明, 安久 絵里子
September 4 (Friday), 13:32 JST | 3C3-02 | OS26: ヒューマンロボットインタラクション(HRI) [7/8]
Official program (PDF, p. 37, external site) ↗
Kazuki Miyazawa (PI)
-
ヒューマノイドの意図表出を補完するディスプレイ型頭部と全身動作の統合
宮澤 和貴, ウドル アディス, 堀井 隆斗
September 2 (Wednesday), 15:44 JST | 1J4-02 | OS25: 感情発達ロボティクス
Official program (PDF, p. 15, external site) ↗ -
移動式椅子に着座したヒューマノイドのSeated Locomotion
柳田 栞吾, 宮澤 和貴, 堀井 隆斗
September 3 (Thursday), 10:20 JST | 2A2-01 | OS21: 基盤モデル時代におけるPhysical AI [2/6]
Official program (PDF, p. 21, external site) ↗ -
テキスト駆動型ヒューマノイド動作生成における体操動作の系統的評価
今津 快斗, 宮澤 和貴, 堀井 隆斗, 石黒 浩
September 3 (Thursday), 14:08 JST | 2A3-05 | OS21: 基盤モデル時代におけるPhysical AI [3/6]
Official program (PDF, p. 25, external site) ↗ -
家庭環境におけるヒューマノイドアバターのインタラクション動作に関する初期検討
大久保 壮裕, 宮澤 和貴, 堀井 隆斗, 石黒 浩
September 4 (Friday), 10:56 JST | 3A2-04 | OS21: 基盤モデル時代におけるPhysical AI [5/6]
Official program (PDF, p. 33, external site) ↗ -
等身大人型ロボットの実演を伴う小中学校での出前授業の設計
大西 祐輝, 宮澤 和貴, 堀井 隆斗, 川節 拓実
September 4 (Friday), 16:08 JST | 3K4-05 | GS01: ロボットと社会 [2/2]
Official program (PDF, p. 43, external site) ↗
Kohei Honda (PI)
- 受動的観測による人物動きモデル更新を用いたTD-MPCベースソーシャルロボットナビゲーションのドメイン適応
西澤 英志, 三浦 純, 本田 康平
September 4 (Friday), 13:56 JST | 3H3-04 | GS27: 経路計画・動作計画 [3/4]
Official program (PDF, p. 38, external site) ↗
Chie Hieida (PI)
-
文字を介したインタラクションが聴覚刺激提示時の感情に及ぼす影響の調査
植村 奏, 谷内 洋介, 日永田 智絵, 池田 和司
September 2 (Wednesday), 15:56 JST | 1J4-03 | OS25: 感情発達ロボティクス
Official program (PDF, p. 15, external site) ↗ -
LLMエージェントを用いた非定常多腕バンディット環境における悲嘆のシミュレーション
谷内 洋介, 日永田 智絵, 池田 和司
September 2 (Wednesday), 16:08 JST | 1J4-04 | OS25: 感情発達ロボティクス
Official program (PDF, p. 15, external site) ↗
Taisuke Kobayashi (PI)
-
高次元行動の連動を促す行動補正アルゴリズム
小林 泰介
September 2 (Wednesday), 10:56 JST | 1K2-03 | OS02: ソフト身体性と実世界適応知能
Official program (PDF, p. 7, external site) ↗ -
拡張型Best-of-Nサンプリングを用いた推論における柔軟なエンパワーメント
小林 泰介
September 3 (Thursday), 10:20 JST | 2N2-01 | OS35: 数理でひらくロボティクスの地平 [2/2]
Official program (PDF, p. 24, external site) ↗ -
Sim-to-real転移に基づくクロスポイントアレイセンサの読み取り
田光 太郎, 川節 拓実, 細田 耕, 小林 泰介
September 3 (Thursday), 13:56 JST | 2K3-04 | OS18: 視覚・触覚に基づくロボットマニピュレーション
Official program (PDF, p. 27, external site) ↗ -
Smooth Chebyshev Scalarization for Primal Safe Reinforcement Learning
Wendyam Eric Lionel Ilboudo, Taisuke Kobayashi
September 4 (Friday), 13:56 JST | 3E3-04 | IS01: AI, Learning and Control [3/3]
Official program (PDF, p. 38, external site) ↗
Kenji Koide (Research Collaborator)
-
対応点フリー局所最適化MSACによる連続時間点群オドメトリ推定
中尾 拓道, 小出 健司, 大石 修士, 横塚 将志, 伊達 央
September 3 (Thursday), 10:56 JST | 2C2-04 | GS28: 自己位置推定・SLAM [2/3]
Official program (PDF, p. 21, external site) ↗ -
Rectified FlowによるLiDAR反射強度画像の高密度化を用いた画像-点群レジストレーション
田畑 玲穏, 小出 健司, 大石 修士, 横塚 将志, 大河原 拓, 高野瀬 碧輝, 三浦 純
September 4 (Friday), 10:32 JST | 3B2-02 | GS29: 機械学習・ディープラーニング [2/4]
Official program (PDF, p. 33, external site) ↗
Koshi Makihara (Research Collaborator)
-
RoboManipBaselines v3: ロボット模倣学習研究を支援するオープンソース基盤の拡張と活用事例
室岡 雅樹, 元田 智大, 中條 亨一, Hanbit Oh, 牧原 昂志, 白井 圭佑, 尾形 哲也, 堂前 幸康
September 2 (Wednesday), 15:20 JST | 1G4-01 | OS17: オープンハードウェアと学習制御 [2/2]
Official program (PDF, p. 14, external site) ↗ -
YUBI: Yielding Universal Bidigital Interface for Bimanual Dexterous Manipulation at Scale
Takehiko Ohkawa, Jumpei Arima, Yuki Noguchi, Masatoshi Tateno, Makoto Sugiura, Takuya Okubo, Kengo Ikeuchi, Yuma Shin, Hiroki Nishizawa, Naoaki Kanazawa, Yuki Wakayama, Daiki Fukunaga, Koshi Makihara, Tomohiro Motoda, Floris Erich, Yukiyasu Domae, Tatsuya Matsushima, Yoshihiro Okumatsu, Kei Ota
September 3 (Thursday), 10:32 JST | 2A2-02 | OS21: 基盤モデル時代におけるPhysical AI [2/6]
Official program (PDF, p. 21, external site) ↗
Keisuke Shirai (Research Collaborator)
-
RoboManipBaselines v3: ロボット模倣学習研究を支援するオープンソース基盤の拡張と活用事例
室岡 雅樹, 元田 智大, 中條 亨一, Hanbit Oh, 牧原 昂志, 白井 圭佑, 尾形 哲也, 堂前 幸康
September 2 (Wednesday), 15:20 JST | 1G4-01 | OS17: オープンハードウェアと学習制御 [2/2]
Official program (PDF, p. 14, external site) ↗ -
双腕ロボットの模倣学習における独立・協調型方策設計と 実行時整合性調整に関する検討
元田 智大, 白井 圭佑, Hanbit Oh, 室岡 雅樹, 中條 亨一, 花井 亮, Floris Erich, 堂前 幸康
September 3 (Thursday), 9:36 JST | 2H1-04 | GS14: マニピュレーション [1/3]
Official program (PDF, p. 18, external site) ↗ -
CRAST: 確率的サンプリングを用いたアクショントークン化
白井 圭佑, 元田 智大, オ ハンビッ, 中條 亨一, ミハイリシン ロマン, 花井 亮, 堂前 幸康
September 4 (Friday), 10:20 JST | 3A2-01 | OS21: 基盤モデル時代におけるPhysical AI [5/6]
Official program (PDF, p. 33, external site) ↗
Ryo Iijima (Research Collaborator)
- 攻撃成功率では捉えられないフィジカルAIセキュリティ脅威のセーフティ影響評価
飯島 涼, 室岡 雅樹, 森 達哉, 松本 勉
September 4 (Friday), 13:44 JST | 3K3-03 | GS01: ロボットと社会 [1/2]
Official program (PDF, p. 39, external site) ↗
Satoshi Yamamori (Research Collaborator)
-
制御遅延許容のための脚型ロボットの機械的インピーダンスの解析と最適化
石原 弘二, 山森 聡, 森本 淳
September 2 (Wednesday), 11:44 JST | 1K2-07 | OS02: ソフト身体性と実世界適応知能
Official program (PDF, p. 7, external site) ↗ -
潜在世界モデルを用いたVision-Language-Actionモデルの環境変化への適応
平塚 謙良, 山森 聡, 森本 淳
September 3 (Thursday), 9:24 JST | 2A1-03 | OS21: 基盤モデル時代におけるPhysical AI [1/6]
Official program (PDF, p. 17, external site) ↗ -
連続時間タスクの強化学習における報酬信号エイリアシング
山森 聡, 森本 淳
September 3 (Thursday), 10:32 JST | 2N2-02 | OS35: 数理でひらくロボティクスの地平 [2/2]
Official program (PDF, p. 24, external site) ↗ -
カリキュラム強化学習に基づく多自由度移動ロボットの不整地移動方策学習
南川 健志郎, 山森 聡, 杉中 海斗, 八木 聡明, 森本 淳
September 4 (Friday), 11:32 JST | 3B2-07 | GS29: 機械学習・ディープラーニング [2/4]
Official program (PDF, p. 33, external site) ↗
Takato Horii (Research Collaborator)
-
ヒューマノイドの意図表出を補完するディスプレイ型頭部と全身動作の統合
宮澤 和貴, ウドル アディス, 堀井 隆斗
September 2 (Wednesday), 15:44 JST | 1J4-02 | OS25: 感情発達ロボティクス
Official program (PDF, p. 15, external site) ↗ -
移動式椅子に着座したヒューマノイドのSeated Locomotion
柳田 栞吾, 宮澤 和貴, 堀井 隆斗
September 3 (Thursday), 10:20 JST | 2A2-01 | OS21: 基盤モデル時代におけるPhysical AI [2/6]
Official program (PDF, p. 21, external site) ↗ -
テキスト駆動型ヒューマノイド動作生成における体操動作の系統的評価
今津 快斗, 宮澤 和貴, 堀井 隆斗, 石黒 浩
September 3 (Thursday), 14:08 JST | 2A3-05 | OS21: 基盤モデル時代におけるPhysical AI [3/6]
Official program (PDF, p. 25, external site) ↗ -
家庭環境におけるヒューマノイドアバターのインタラクション動作に関する初期検討
大久保 壮裕, 宮澤 和貴, 堀井 隆斗, 石黒 浩
September 4 (Friday), 10:56 JST | 3A2-04 | OS21: 基盤モデル時代におけるPhysical AI [5/6]
Official program (PDF, p. 33, external site) ↗ -
等身大人型ロボットの実演を伴う小中学校での出前授業の設計
大西 祐輝, 宮澤 和貴, 堀井 隆斗, 川節 拓実
September 4 (Friday), 16:08 JST | 3K4-05 | GS01: ロボットと社会 [2/2]
Official program (PDF, p. 43, external site) ↗
Yuki Onishi (Research Collaborator)
-
アクチュエータの逆駆動性と弱い位置制御による脚ロボットの周波数相補的な外力計測
大西 祐輝
September 2 (Wednesday), 11:32 JST | 1K2-06 | OS02: ソフト身体性と実世界適応知能
Official program (PDF, p. 7, external site) ↗ -
トーラス状の障害物に対するホモロジーを用いた位相的独立な3次元経路の列挙
大西 祐輝, 宇田 智紀
September 3 (Thursday), 11:08 JST | 2N2-05 | OS35: 数理でひらくロボティクスの地平 [2/2]
Official program (PDF, p. 24, external site) ↗ -
ロボットシミュレータ Choreonoid の ROS 2連携機能
吉本 幸太郎, 大西 祐輝, 中岡 慎一郎
September 3 (Thursday), 14:20 JST | 2G3-06 | OS33: 科学技術の社会実装指向研究開発およびDX・RX教育の実践 [2/2]
Official program (PDF, p. 26, external site) ↗ -
等身大人型ロボットの実演を伴う小中学校での出前授業の設計
大西 祐輝, 宮澤 和貴, 堀井 隆斗, 川節 拓実
September 4 (Friday), 16:08 JST | 3K4-05 | GS01: ロボットと社会 [2/2]
Official program (PDF, p. 43, external site) ↗
Six public open forums involving project members
The September 1 public open forums covered topics ranging from robotics research to public engagement and the future of life with robots. The titles below are descriptive English translations.
- OF5: Autumn School on Manipulation — PI Masaki Murooka gave an invited talk. Read our article (Japanese) →
- OF13: Humanoid Virtual Athletic Challenge 2026 — PI Masaki Murooka served as one of the organizers. Official program (external site, Japanese) ↗
- OF15: Connecting and Communicating Robotics — Collaborator Yuki Onishi co-organized and moderated the forum, which was supported by MIRAI Humanoid. Read our article →
- OF16: Imagining Life with Robots through Genbook and Science Fiction Prototyping — PI Kazuki Miyazawa co-organized the forum and gave a research talk. MIRAI Humanoid supported the event. Read our article →
- OF20: Physical AI for Real-World Deployment — Current Progress and Future Directions — PM Kento Kawaharazuka gave an invited talk and joined a panel discussion. Read our article (Japanese) →
- OF21: Living with Another Self — How Self Mirroring Twins Can Support Our Actions — Collaborator Takato Horii served as one of the organizers. Official program (external site, Japanese) ↗